Infrastructure·
تدريب مايكرو داك في المحاكاة ونشره على روبوت حقيقي باستخدام Isaac Lab 3.0
يمكن الآن تدريب الروبوت ثنائي القدمين مفتوح المصدر مايكرو داك على المشي داخل محاكاة Isaac Lab المتوازية على وحدات معالجة الرسوم، وتصديره بصيغة ONNX، وتشغيله على الجهاز الفعلي.
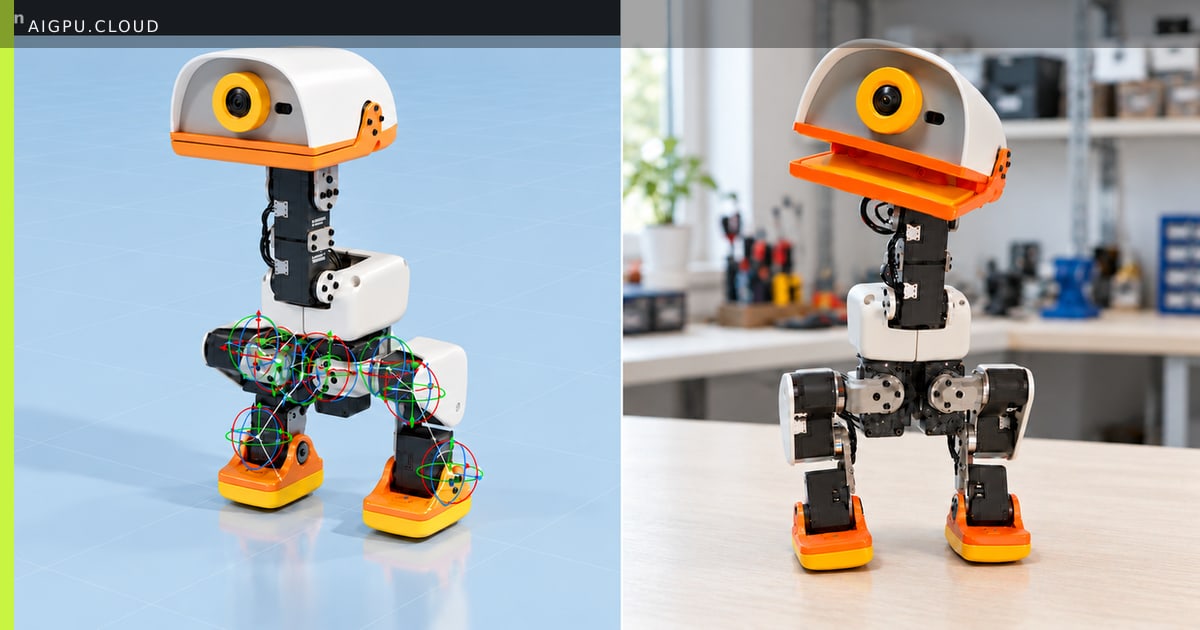
مايكرو داك، الروبوت ثنائي القدمين مفتوح المصدر وبأسعار معقولة من بولين روبوتيكس وهاغينغ فيس، أصبح الآن متكاملاً مباشرة مع إنفيديا Isaac Lab 3.0. يمكن للمطورين تدريب سياسة المشي عبر آلاف بيئات المحاكاة المتوازية على وحدات معالجة الرسوم، تطبيق عشوائية المجال ونمذجة المحركات نيوتن، ثم تصدير الشبكة المدربة كملف ONNX للنشر على الروبوت الحقيقي.
الخطوات الأساسية في سير العمل
- تثبيت Isaac Lab على محطة عمل لينكس مزودة بوحدة معالجة رسوم مدعومة من إنفيديا ومدير الحزم uv.
- التحقق من توفر إعدادات مهام مايكرو داك وفحص فضاء الملاحظات والإجراءات (61 مدخلاً، 14 مخرجاً لمواقع المفاصل).
- تشغيل تدريب موزع عبر عدة وحدات معالجة رسوم لتسريع التقارب.
- تصدير السياسة إلى ONNX، التحقق منها في ساحة مايكرو داك، وتشغيلها على الجهاز الفعلي باستخدام وحدة تحكم مقترنة.
لماذا هذا مهم للبنية التحتية لوحدات معالجة الرسوم / الذكاء الاصطناعي: يوضح خط الأنابيب كيف تقلل المحاكاة واسعة النطاق على وحدات معالجة الرسوم من فجوة المحاكاة إلى الواقع في حركة الأرجل، وتحويل سير عمل بحثي إلى عملية قابلة للتكرار ومحايدة للأجهزة يمكن استضافتها على مجموعات GPU سحابية.
من خلال مشاركة السياسات المدربة على منصة هاغينغ فيس، يمكن للفرق قياس الأداء، التكرار، والتعاون في مهام أكثر تعقيداً مثل تسلق الدرج أو التنقل في التضاريس غير المستوية، وكل ذلك مدعوم بنفس مجموعة المحاكاة المسرعة بوحدات معالجة الرسوم.
- aigpu
- ai gpu
- ai gpu cloud
- aigpu dubai
- isaac lab
- simulation
- robotics
- onnx
بقلم AiGpu Editorial · إعادة صياغة تحريرية استناداً إلى تقارير عامة (Hugging Face Blog)
→ كل المقالات